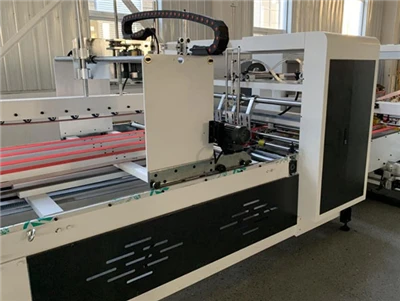
高速段ボール製造ラインや NC 横スリッター-では、手動または半自動のシート処理中に、ライン終了後の深刻なボトルネックが頻繁に発生します。-アン自動段ボールシートダウンスタッカー は、同期されたマルチゾーン エレベータ プラットフォーム、可変速度の屋根板コンベヤ、アクティブ サーボ駆動の二乗ユニットを統合することで、これらの生産上の制約を解決します。{{0}最新のダウンスタッカーは、真空吸着パッドや機械式クランプ ジョーを損傷することなく動作し、毎分 250 ~ 300 メートルを超える連続スタッキング速度を実現し、高解像度のグラフィック シートでの角の潰れ、フルートの変形、インクの汚れを排除します。{6}}

1. 概要と業界の背景
I現代の段ボール製造では、設備の効率は生産ライン全体で最も遅い機械ユニットによって厳しく制限されます。最新のコルゲーター ライン、コンピューター制御の横カッター (NC カッター)、-高速フレキソ フォルダー-糊付け機は、1 分あたり数百枚の高精度カット シートを生産できます。-ただし、これらの高速シートを送り出し側で取り扱い、減速し、四角く加工し、積み上げることは、現代の紙加工プラントにおける最も要求の厳しい運用上の課題の 1 つです。{6}}
アン自動段ボールシートダウンスタッカー-これは、コルゲータ ラインまたは加工機の横カッターのすぐ後ろに配置される、頑丈なインライン マテリアル ハンドリングおよびスタッキング システムです。その中心的なエンジニアリング目標は、上流ラインで一時停止、減速、または連続シート生産を中断することなく、高速でカットされた段ボールを受け取り、その運動エネルギーを安全に分散させ、正確に重なり合う流れに配置し、エッジを直角にしてきれいな長方形のブロックにし、パレット全体のスタックを下流のローラー コンベヤに排出することです。-
個別の折り畳まれた箱を扱うように設計された多関節産業用ロボットやガントリー ピックアンドプレース システムとは異なり、ダウンスタッカーは連続的な重力支援層-の原理で動作します。この製品は、繊細なマイクロ-溝(E、F、N 溝など)から頑丈な二重壁(5-層)や三重-構造板(7 層)まで、生の平らな未成形の段ボールを処理するように設計されています。プラントディレクター、オペレーションマネージャー、およびパッケージングエンジニアにとって、自動ダウンスタッカーの機械構造、運用パラメータ、および長期的な財務的回収を理解することは、休眠中のプラント能力を解放するために不可欠です。
2. 手動スタッキングと従来のスタッキングの運用上の脆弱性
自動化されたインライン ダウンスタッカーなしで大容量段ボール ラインを運用すると、設備全体効率(OEE)が低下し、原材料のスクラップ率が上昇し、労働責任が増大する、直ちに運用上の脆弱性が生じます。{0}
2.1 フルート構造の損傷と角の潰れ
切断された波形シートが毎分 180 ~ 300 メートルの線速度で NC クロスカッターから出てくると、かなりの運動エネルギーが生じます。{0}手動受信セットアップまたは基本的な静的キャッチャー テーブルでは、受信シート ヘッダーが剛性の機械的なバックストップに直接衝突します。この衝撃により、前縁のひどい潰れ、コーナーの変形、および局所的な溝の崩壊が引き起こされます。ボードの端が損傷すると、その後シートが自動フォルダーグルアまたはダイカッター-で処理されるときに重大な給紙エラーが発生し、頻繁な機械の詰まり、計画外のダウンタイム、無駄な生産サイクルが引き起こされます。
2.2 インクの汚れと化粧品のスクラップ率
フレキソ印刷およびインライン変換用途では、段ボールシートの上部ライナーボードに塗布されたインクまたは保護ワニスは、排出の時点で完全に乾燥または硬化していないことがよくあります。従来の手動操作または積極的な機械式クランプ アームは、シート表面全体に局所的な圧力を加えます。摩擦、指の圧力、または吸盤の跡が濡れたインクの上を滑り、擦り傷、汚れ、目に見える表面上の傷の原因となります。高グラフィック-の小売包装用途では、わずかな表面の傷でもロットが不合格となり、材料が完全にスクラップになります。
人間のオペレーターは、重い段ボールシートを手動で持ち上げ、位置合わせし、積み重ねることができる速度に関して物理的な限界に直面しています。シートの寸法やライン速度が増加すると、手作業の作業員はすぐに圧倒されてしまいます。アウトフィードでの致命的な詰まりを防ぐために、工場の監督者は日常的に高速コルゲーターの速度を定格設計能力の 50% または 60% に絞ることを強いられています。-この人為的な速度制限により、数百万ドルの設備投資が無駄になり、生産される基板 1,000 平方メートル (MSF) あたりのエネルギー消費量が大幅に増加します。
2.4 人間工学上の危険と労働責任
手動でシートを積み重ねる場合、作業者は持ち上げ、ひねり、手を伸ばす動作をシフトごとに何千回も繰り返す必要があります。重い二重壁シートを扱うと、腰椎と肩に極度の生体力学的ストレスがかかります。この手作業の激しさは、離職率の上昇、慢性反復性疲労損傷(RSI)、欠勤の増加、労災保険料の増加につながります。
3. コアの機械アーキテクチャとサブアセンブリ-
自動波形ダウンスタッカーは、マスター PLC 制御下で動作する 5 つの高度に統合されたサブアセンブリで構成される多軸電気機械システムです。{0}{{1}
屋根板コンベヤ
アライメントユニット
スタッキングプラットフォーム
コンベアシステム
3.1 マルチステージインフィードおよびシングリングコンベヤシステム-
インフィード コンベアは、横ナイフから直接、端から端までカットされたボードを個別に受け取ります。{0}}-高い入口速度を管理するために、インフィードは可変周波数ドライブ (VFD) または AC サーボ モーターによって駆動される複数のコンベア ゾーンに分割されます。
- ゾーン 1 (ギャップの作成):ライン速度よりわずかに速く動作し、連続するカットボード間の物理的な分離を行います。
- ゾーン 2 (シングリング/減速):ライン速度の数分の一で動作し、入ってくるボードのリーディング エッジが先行するトレーリング エッジの下にゆっくりと滑り込み、連続した重なり合った「屋根付き」ストリームを形成します。このシングリング効果により、同一の質量スループットを維持しながら直線搬送速度が最大 70% 低下し、高速の基板への衝撃が防止されます。-
- 掃除機の補助:-穴あき合成ベルトの下にある大容量の真空ブロワーがシートを平らに保持し、空気力学的空気抵抗による軽量のマイクロフルート ボードの浮き上がりや漂流を防ぎます。{{1}{2}}
3.2 アクティブ サーボ-スクエアリングおよびアライメント ユニット
完全に正方形のレンガのようなパレット積み荷を構築するために、ダウンスタッカーにはアクティブな側面と端の正方形化メカニズムが組み込まれています。{0}
- サイドアライメントパドル:空気圧またはサーボ駆動の横プレートは、落下するボードスタックの側面に対して継続的かつ穏やかな高周波の叩きを行います。-
- 電動バックストップ:調整可能な重量鋼製のバックストップが、屋根板で覆われた川の残りの前進方向の勢いを吸収します。{0}バックストップの位置は、コントローラーにプログラムされたアクティブなオーダーシートの長さに応じて、モータードライブを介して自動的に調整されます。
- マルチ-出力スプリッター:複数の注文が実行される場合(例: 2 つまたは 3 つの横並びのシート リボンが紙幅全体に渡って同時に切断される場合)、独立したレーン セパレータと中央の四角いプレートが自動的に拡張され、隣接するスタックを分離し、完全に整列させます。
3.3 シザー-リフトエレベータースタッキングプラットフォーム
スタッキング ゾーンの基礎は、高トルクのサーボ モーターまたは重い油圧シリンダーによって昇降される頑丈なシザー リフト プラットフォームです。-
- 耐荷重:3,000 kg から 5,000 kg 以上の範囲の継続的な静荷重をサポートするために、強化された構造鋼チャンネルで構築されています。
- 写真-電気的高さ追跡:一連の光学レーザーセンサーが、積み上げられたボードパイルの正確な上部位置を監視します。新しいシートが入ると、プラットフォームはマイクロステップで徐々に下がります。-
- 最小落下高さ:排出ベルトとスタック上部の距離を 50 mm 未満に保つことで、シート間の空気の巻き込みがなくなり、シートの浮き、滑り、ずれが防止されます。-
3.4 高速-ノンストップインターセプトエプロン(キャッチグリッド)-
スタックの排出や注文の変更中に中断のない連続生産を可能にするために、ダウンスタッカーは空気圧またはサーボ作動のインターセプト エプロン(キャッチ フィンガーまたは一時的なレシーバー グリッドとも呼ばれます)を採用しています。{0}
- スタックが目標の高さまたはシート数に達すると、キャッチ フィンガーが 0.5 秒以内に水平に伸びてスタッキング チャンバー内に入ります。
- 入ってくるこけら板シートはインターセプトエプロンの上に蓄積され、同時にメインシザープラットフォームが床レベルまで急速に降下し、完成したスタックをアウトフィードラインに排出し、成長するシートを受け入れるために上昇して戻ります。
- その後、キャッチ フィンガが後退し、コルゲータの動作速度を 1 秒も低下させることなく、一時的なパイルをメイン エレベータ プラットフォーム上にシームレスに移送します。
3.5 動力付きアウトフィードローラーとチェーンコンベア
エレベーターが最低位置に到達すると、統合された電動チェーンまたは頑丈なスチール製ローラー コンベヤが、完成したスタックをスタッキング セルから水平に駆動します。{0}}荷物は、自動結束、ストレッチラッピング、または倉庫のステージングエリアに向かう周辺搬送システムにシームレスに転送されます。

4. ダウンスタッカーとロボットアームパレタイザー: 技術的な比較
プラント エンジニアリング チームは、インライン自動ダウンスタッカーと多関節ロボット アーム パレタイザーの機能の違いを頻繁に評価します。どちらのシステムもマテリアルハンドリングを自動化しますが、段ボール加工施設内でまったく異なる位置と機能的役割を果たします。
自動ダウンスタッカーは、コルゲータまたはカッターの直後で生の平らな段ボールシートを処理するために特別に設計されていますが、下流の梱包済み完成品 RSC ボックスを処理する施設では、多くの場合専用の専用の段ボールが配置されています。自動ロボットパレタイザー折り線と接着線の端にあります。
| エンジニアリングパラメータ | インライン自動ダウンスタッカー | 多関節ロボットアームパレタイザー | 戦略的製造への影響 |
| 主な取り扱い材料 | 未加工の平らな未成形の波形シート。複数の紙リボン- | 密封された RSC 配送ボックス、折り畳み式カートン、プラスチック製のトートバッグ | ダウンスタッカーは生のシートストックを扱います。ロボットは完成した箱を処理します |
| ハンドリング機構 | アクティブ二乗法による連続重力-支援レイヤー スタック | アーム端のバキューム プレート、機械式サイド クランプ、またはフォーク-- | ダウンスタッカーにより、表面のクランプ圧力と吸引マークが排除されます |
| 最高動作速度 | 最大 250 ~ 300 メートル/分 (連続流) | 1 分あたり 10 ~ 25 回のピック--サイクル | ダウンスタッカーは劇的に高い容積スループットを提供します |
| 表面欠陥のリスク | ゼロ真空またはクランプ接触。ボトムベルトを完全にサポート | 表面に直接適用される高い吸引力またはクランプ力 | ダウンスタッカーにより、濡れたフレキソ印刷シートのインク擦れを防止します- |
| スタックエッジの精度 | アクティブなサイドタッピングにより、四角形のスタックを ±1.0 mm 以内に維持します- | 配置再現性はピックごとに ±0.2 mm ~ ±0.5 mm 以内 | ダウンスタッカーは自動糊付け機用に完全に正方形のブロックを構築します |
| ペイロード容量 | 重量シザーテーブルは最大 5,000 kg の連続荷重に耐えます | アーム端ツールのペイロードは 1 動作につき 100 kg ~ 300 kg に制限されます。-- | ダウンスタッカーは、大量の高トン数のシートの積載を簡単に管理します。{0} |
| 設置面積の要件 | 直線的なインライン レイアウト (幅に応じて長さ 12 ~ 22 メートル) | 密閉型安全室(15~30平方メートル) | ダウンスタッカーはカッターのアウトフィードに合わせて直接統合されています。{0} |
| メンテナンスの複雑さ | 重工業用 VFD、AC サーボ、空圧、油圧 | 高精度遊星ギアボックス、多軸モーション コントローラー- | ダウンスタッカーは標準のプラント保守スタッフが保守できます |
5. 包括的なステップバイステップの運用ワークフロー--
機械的動作の正確なシーケンスを理解することで、最新のダウンスタッカーが最大ライン速度でフォールト トレラントな信頼性をどのように実現するかがわかります。{0}
- シートの送り込みと分離:カットシートは最大ライン速度 (最大 300 m/分) で NC クロスカッターから出てきます。{0}最初のインフィードコンベアゾーンはわずかに加速して、シート間に意図的な隙間を作ります。
- 屋根瓦と減速:シートは二次減速ゾーンに入り、ベルト速度が低下します。各シートの前縁は、前のシートの後縁の下にスムーズに滑り込み、重なり合う屋根状の流れを形成します。
- 真空安定化:オーバーヘッドまたはベルト下の真空チャンバーは負圧を加えて、軽量または反ったシートをベルト上で平らで安定した状態に保ちます。{0}
- 制御された層堆積:こけらで覆われた流れは配送ノーズから滑り落ち、エレベーターのプラットフォームまたは木製パレットのベースに静かに落ちます。
- 連続アクティブ二乗法:サーボ-駆動のサイドパドルは、パイルの端に対して連続的に横方向のタッピングを実行し、前端は電動のバックストップに寄りかかり、位置合わせを ±1.0 mm 以内にロックします。
- 身長の追跡と歩数の減少-:レーザー光-センサーがスタックの蓄積を継続的に測定し、エレベーター プラットフォームを滑らかに微調整して下降させ、一定の落下高さを維持します。-<50 mm).
- スタック完了トリガー:プログラムされたシート数またはスタック高さの制限 (例: 1800 mm) に達すると、マスター PLC は自動注文変更シーケンスを開始します。-。
- 指の挿入をキャッチ:-高速空気圧インターセプト フィンガが 0.5 秒以内にインフィード ノーズの下で前方に発射され、コルゲータ ラインを停止することなく入ってくるシートをキャッチします。
- 急速なスタック排出:メインエレベーターは 0.25 m/s で地上まで急速に降下します。統合されたローラーベッドが作動し、完成したスタックを 6 秒以内にアウトフィード搬送コンベア上に移動させます。
- プラットフォームのリセットとサイクルの再開:エレベータプラットフォームは高速で上昇し、キャッチフィンガで保持された一時的なスタックの下側と係合し、一時的なスタックをわずかに持ち上げます。キャッチフィンガが後退し、通常のエレベータスタッキング動作に戻ります。
6. エンジニアリング仕様と選択パラメータ
段ボール工場のアップグレードまたはグリーンフィールド設置のために自動ダウンスタッカーを指定する場合、エンジニアリング チームは、機械の能力と施設の需要を一致させるために、いくつかの重要なパラメーターを評価する必要があります。
6.1 作業幅(マシンフォーマット)
機械の幅は、上流のコルゲーターの最大トリム幅と一致するか、それを超える必要があります。一般的な標準幅には次のものがあります。
- 1800 mm (70 インチ) & 2200 mm (86 インチ):中幅の変換ラインや特殊マイクロフルートコルゲータ用の標準サイズ-。
- 2500 mm (98 インチ) および 2800 mm (110 インチ):大量の段ボール原紙製造工場向けの-頑丈なフォーマット。-
- 3300 mm (130 インチ):大判の工業用包装シートを製造するジャンボ コルゲーター用に設計されたウルトラワイド フォーマット。-
6.2 マルチ-アウトスタッキング機能
最新のコルゲーターは、単一の紙ウェブ上で複数のオーダー幅を定期的に実行します。高性能のダウンスタッカーは、分割シートの流れを同時に処理するために、電動の横方向位置決め機能を備えた独立したマルチレーンの正方形のディバイダ(2 アウト、3 アウト、または 4 アウトスタッキングが可能)を備えている必要があります。-
6.3 エレベーター ドライブ アーキテクチャ: 油圧式 vs. 全サーボ ドライブ-
- 油圧シザーリフト:重い油圧シリンダーと流体動力ユニットを使用します。低い初期資本コストで膨大な荷重持ち上げ能力を提供しますが、継続的な流体メンテナンス、油漏れ封じ込め、温度監視が必要です。-
- すべての-サーボ機械ドライブ:-高精度の AC サーボ モーターで駆動される頑丈なタイミング ベルトまたはリフティング チェーンを使用します。油汚染のリスクがゼロ(食品グレードの包装施設では重要)、消費電力が最大 35% 削減され、優れた位置決め精度が得られます。-

7. 財務上の正当性と 5 年間の総所有コスト (TCO) モデル
自動ダウンスタッカーの設備投資 (CapEx) を正当化するには、工場管理者は直接的な労働力の節約、スクラップの削減、ラインのスループットの拡大を反映した詳細な財務モデルを構築する必要があります。
7.1 プラントのベースラインの仮定
- 運行スケジュール:1日2シフト、週5日、年間50週間(年間稼働時間4,000時間)。
- 現在のボトルネック速度:手動による荷降ろしの制約により、コルゲーターの速度は 130 メートル/分に制限されます。
- 自動化後の速度:{0}インラインダウンスタッカーにより、ライン速度が 220 メートル/分に向上しました。
- 手動による人員配置:シフトごとに 3 人の手動荷降ろしオペレーター (2 つのシフトで合計 6 人のオペレーター) の完全負担の人件費は、オペレーター 1 人あたり 1 時間あたり 30 ドルです。
7.2 財務上の影響の内訳
直接的な労働力の削減:
-
自動ダウンスタッカーには、シフトごとに 0.5 人相当のオペレーターのみが必要です (隣接する 2 つの自動ラインを監視する 1 人のスーパーバイザー)。
-
年間節約時間:オペレーター 5 人 x 年間 2,000 時間=10 年間の直接労働時間を節約。
-
年間の直接的な労働力の節約:10,000 時間 x $30.00/時間 =300,000ドル/年.
材料のスクラップと欠陥の削減:
-
エッジのつぶれやインクの汚れをなくすことで、植物シートのスクラップ率が 2.5% から 0.5% に減少します。
-
年間 5,000,000 ドルの原材料生産量を生み出すコルゲータ施設の場合、廃棄物を 2.0% 削減すると、次のような成果が得られます。100,000ドル/年ライナーボードと媒体コストを節約できます。
容量拡張値:
-
ライン速度が 130 m/min から 220 m/min に増加すると、工場の設置面積を増やしたり、主要な機器を追加したりすることなく、総平方メートル生産量が 69% 増加します。
5 年間の総所有コスト (TCO) の比較
|
財務カテゴリー |
手動スタッキング操作 (合計 5 年間) |
自動ダウンスタッカーシステム(5年間累計) |
|
初期資本投資 (CapEx) |
$15,000 (ベーシックキャッチャーテーブル) |
$260,000 (ターンキーマシンおよびインフィード) |
|
直接人件費 (年間インフレ率 4%) |
$1,950,000 |
$325,000 (割り当てられたモニタリング) |
|
材料のスクラップと欠陥のコスト |
$625,000 |
$125,000 |
|
予防メンテナンスとスペアパーツ |
$20,000 |
$45,000 |
|
電気エネルギー消費量 |
$10,000 |
$30,000 |
|
5 年間の総所有コスト (TCO) |
$2,620,000 |
$785,000 |
回収期間の計算:
-
ターンキー システムの設備投資: $260,000
-
年間の正味運用節約額:$300,000 (人件費) + $100,000 (スクラップ) - $9,000 (メンテナンス/エネルギーの差額) =391,000ドル/年
-
単純な回収期間: $260,000 / $391,000 = 0.66年(約. 8.0か月)
8. インダストリー 4.0 の統合、安全基準、およびメンテナンス
長期的な運用の信頼性を実現するには、厳格な安全性とメンテナンス プロトコルを維持しながら、ダウンスタッカーを工場のデジタル エコシステムに統合する必要があります。{0}
8.1 産業用制御システムと MES 通信
最新のダウンスタッカーは工場ネットワーク上でインテリジェント ノードとして動作します。
- フィールドバスプロトコル:PROFINET、EtherNet/IP、または EtherCAT を介して上流の NC ナイフおよびコルゲーターのメイン コントローラーと通信し、ラインの加速および減速中にベルト速度を瞬時に同期させます。
- 自動注文設定:工場の製造実行システム (MES) または ERP ソフトウェアと直接統合します。新しいジョブが開始されると、ターゲット スタック高さ、シート寸法、マルチアウト レーン構成、注文数量が自動的にダウンロードされるため、オペレーターによる手動設定エラーがなくなります。-
- ライン統合の終わり:{0}}-インライン ダウンスタッカーはコルゲーター ナイフの直後で高速シートのスタッキングを処理しますが、施設の完全な自動化を目指す工場管理者は、このプロセスを下流のプロセスと組み合わせることができます。{0}ロボットカートンパレタイジングシステム 最終箱包装ステーションで。
8.2 安全性への準拠 (CE / OSHA 規格)
ダウンスタッカーには、重くて移動するエレベーター プラットフォームと高速の機械コンポーネントが含まれるため、厳格な安全システムが必須です。{0}
- セーフティライトカーテン:マルチビーム光学ライト カーテンがスタック放電領域を取り囲み、人間のオペレータが境界を突破した場合、機械の動作が自動的に一時停止されます。
- 機械的安全インターロック:メンテナンス担当者がエレベーター フレームの下に入ると、二重の頑丈な安全ラッチがシザー リフト プラットフォームを機械的にロックします。-
- E-統合の停止:緊急停止回路は、コルゲータ ライン全体のマスター安全リレー ループに配線されています。
8.3 体系化された予防保守スケジュール
厳格な予防保守計画により、予期せぬダウンタイムが防止され、機械の耐用年数が延長されます。
- 日常点検 (オペレーターレベル):圧縮空気を使用して、光学式高さセンサーとレーザー反射板に付着したほこりや紙片を取り除きます。空気圧レギュレーターと油水分離器を点検します。-
- 毎週のメンテナンス:シングリングベルトとバキュームサクションベルトの張力、トラッキング、表面の摩耗をチェックします。サイドスクエア機構のリニアレール内に溜まった塵埃を吹き飛ばします。-
- 毎月のメンテナンス:高性能グリースをエレベーター ドライブ チェーン、シザー リフト ピボット ブッシュ、メイン ベアリング ブロック-に塗布します。-作動油レベル、ホース接続、フィルターインジケーター (油圧モデルの場合) を検査します。
- 四半期/年次監査:PLC プロジェクトの完全なバックアップを実行します。すべてのサーボ エンコーダ軸の校正をチェックし、エレベータ モーターのブレーキ摩耗を測定し、すべての安全インターロックとライト カーテンが適切に動作することを確認します。
にアップグレードする自動段ボールシートダウンスタッカー深刻なマテリアルハンドリングのボトルネックを、高度に自動化された高出力の運用資産に変換します。{0}最新のダウンスタッカーは、シートの構造的完全性を維持し、印刷面を保護し、注文変更時に継続的な生産速度を維持することにより、比類のない生産量を実現し、現代の段ボール加工作業に迅速な資本回収を実現します。