ターンキー全自動ロボットパレタイジングシステム2026 年の段ボール包装工場と製造施設の費用は、積載量、ライン速度、EOAT (End of Arm Tooling) (EOAT) のカスタマイズ、周辺ラインの統合に応じて、通常 55,000 ドルから 280,000 ドルの間になります。複数シフトの生産施設を運営することで、ほとんどの工場管理者は、手作業での荷降ろし作業を排除し、箱の端の材料のスクラップを防ぎ、継続的な高速変換ラインの生産量を維持することで、10 ~ 18 か月以内に総設備投資を回収できます。-
1. システムコストの概要と価格帯
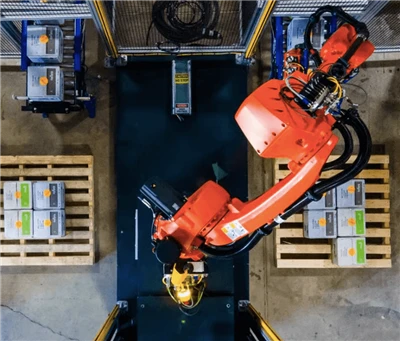
ロボットによる最終工程包装セルの設備投資を決定するには、総支出をスタンドアロンのロボット ハードウェア、カスタム ツール エンジニアリング、周辺のマテリアル ハンドリング コンベヤ、安全筐体、システム制御の統合に分割する必要があります。標準的な 4 軸または 6 軸の産業用ロボット アームは、工場のフロア上で独立して機能することはできません。段ボール箱の束を受け入れ、木材スキッドを配置し、合紙を挿入し、完成したパレットのスタックを排出するための統合環境が必要です。
システムの容量と複雑さによる予算編成マトリックス
| システム構成 | 推定価格帯 (USD) | 動作速度容量 | 対象施設の用途 | 典型的な回収期間 |
|---|---|---|---|---|
| 基本的なスタンドアロン パレタイジング セル | $55,000 – $85,000 | 10~16束/分 | 単一の低速から中速の Flexo Folder Gluer (FFG) または半自動ストラップ アウトフィード。--マークされた床位置に手動でパレットを配置します。 | 14~18か月 |
| 高 ROI の統合セル- | $85,000 – $150,000 | 18~28束/分 | 高速-FFG またはロータリー ダイ-カッターのアウトフィード。電動バンドルの角付け、マルチピック機械式グリッパー、リモート PLC 診断接続を備えています。- | 10~14か月 |
| 高速-マルチライン-自動化システム | $150,000 – $280,000+ | 30+ バンドル/分 | 集中化された複数の改行。-自動パレット ディスペンサー、インライン シート インサーター、電動チェーン コンベア、AGV ドッキング ステーションが含まれます。 | 18~24ヶ月 |
ベースラインパレタイジングロボットの価格機械を裸の機械アームとして購入するか、完全に統合されたエンドオブライン自動化セルとして購入するかによって大きく異なります。{0}{1}個々のサブシステムの経費を評価することは、プラント エンジニアリング チームが機械、電気、制御の各分野に資本を配分するのに役立ちます。
サブシステム設備投資の内訳
- 多関節機械式ロボット アーム (総予算の 25% ~ 35%):35,000ドル~75,000ドル。構造ベース台座、内部ハーネスケーブル配線、およびサーボドライブコントローラーを含む、可搬質量定格 110 kg ~ 300 kg の主要な 4 軸または 6 軸多関節ロボット アームをカバーします。
- アーム ツーリング / カスタム グリッパーの終了-(総予算の 15% ~ 25%):12,000ドル~35,000ドル。機械式サイド-クランプ アセンブリ、空気圧式ボトム-サポート フォーク、真空吸引プレート、または段ボールの形状と束の重量に合わせて特別に設計されたハイブリッド グリッパーが含まれます。
- インフィードコンベヤ、角取りユニット、パレットハンドリング (総予算の 20% ~ 30%):15,000ドル~50,000ドル。電動ローラー ベッド、束-センタリング メカニズム、自動木材パレット マガジン ディスペンサー、頑丈なアウトフィード ドラッグ- チェーン コンベヤが含まれます。
- 安全筐体、インターロック、電源パネル (総予算の 10% ~ 15%):8,000ドル~20,000ドル。物理的な周囲のワイヤー メッシュ フェンス、セーフティ ライト カーテン、連動アクセス ドア、および産業用キャビネット エアコンを備えた IP54 / NEMA 12 のメイン コントロール エンクロージャをカバーします。
- PLC プログラミング、システム統合およびテスト (総予算の 8% ~ 12%):5,000ドル~15,000ドル。カスタム HMI タッチスクリーン レシピ プログラミング、上流の変換ラインとのフィールドバス ハンドシェイク通信、出荷前の工場受け入れドライラン テストが含まれます。-

2. 設備コストに影響を与える技術的要因
現代を評価する パレタイジングロボットシステム 特定の機械工学および操作パラメータを検査する必要があります。機器の提案は、運動学的性能、サイクル速度、構造的剛性に基づいて異なります。
📌 機器調達に関する注意:世界的なメーカー全体の技術力を評価する場合は、地域の業界ランキングで詳細なベンダー プロファイルを確認してください。
ロボット アームのペイロードと作業範囲
The mechanical payload rating determines the maximum mass the arm can maneuver at maximum acceleration (>1.2 g)、モーターの熱過負荷や位置エラーを引き起こすことはありません。
- 軽から中程度のペイロード (110 kg – 180 kg):シングル-バンドルまたはデュアル-バンドルの選択シーケンス用に構成されています。加工ラインから出る標準的な段ボール箱を毎分最大 18 サイクルの速度で処理します。
- 重い積載量 (240 kg – 300 kg+):グリッパーが層全体または複数の重い段ボールの束を同時に持ち上げるマルチピック ルーチンには不可欠です(毎分 30+ 束の同等のスループット)。
- リーチエンベロープ (2,400 mm – 3,100 mm):アームのリーチが拡張されているため、1 つのロボット アームで 2 つの個別のパレタイジング ベイ(デュアル ベイ レイアウト)に対応できるため、セカンダリ ロボット ユニットが不要になります。{0}
アーム ツーリング (EOAT) エンジニアリングの終わり{0}}-
段ボール紙の束の取り扱いには、複雑なマテリアルハンドリング要件が伴います。フレキソフォルダーグルアーから出てくる接着されたばかりの箱には残留湿気があり、緩んだ PP/PET ストラップが急速な回転運動中に滑る可能性があります。
- 空気圧サイド-クランプ グリッパー:パッド入りのアルミニウムまたは炭素鋼プレートを使用して、束を横方向にクランプします。 -しっかりと結束した段ボールの束に適しています。
- 下部-サポートメカニカルフォーク:サーボ駆動または空気圧式のフォーク フィンガーは、持ち上げる前にバンドルの下に滑り込みます。{0}}下部シートのたるみをなくすために、ストラップのない束や重いダイ-カット シートに推奨されます。{3}}
- 真空吸着プレート:高流量真空ブロワーまたは圧縮空気エジェクターとフォーム シーリング パッドを組み合わせて使用します。-固体全層シートの処理には効果的ですが、紙粉には定期的なエア フィルターのメンテナンスが必要です。
- ハイブリッドコンビネーショングリッパー:サイド-クランプ プレート、空気圧式ボトム サポート フォーク、トップ-保持パッドを統合します。高い加速度で移動する未硬化の緩んだ束に最大限の安定性をもたらします。-
インフィードアライメントとアクティブバンドルスクエアリング
ロボット アームは、入荷する束が正確な物理的方向で到着する場合にのみ、真っ直ぐで安定したパレット積荷を形成できます。高速自動化セルは、アクティブなバンドルをピック位置の真上流に配置します。-このアセンブリでは、電動サイド ベルトとエンド ストップを使用して、クランプする前にばらついた束を四角く整え、厳密な倉庫のラックや輸出輸送の義務に準拠した真っ直ぐなパレットの角を確保します。{3}}
3. 産業用コンポーネントの標準と統合プロトコル
アン産業用パレタイジングロボット内部のメンテナンス技術者が地元で入手可能な市販の在庫を使用して交換作業を実行できるように、セルは独自の工業用コンポーネント以外を使用して構築する必要があります。{0}
標準化されたコンポーネントブランドマトリックス
| サブシステムモジュール | 標準コンポーネントのブランド | 技術的な運用機能 |
|---|---|---|
| PLC 制御アーキテクチャ | Siemens S7-1500 / Allen-Bradley ControlLogix | 中央セル制御、レシピストレージ、モーションシーケンスロジック、ラインハンドシェイク。 |
| 空気圧作動 | SMC / フェスト | グリッパークランプシリンダー、ボトムフォークの作動、バンドルスクエアドライブの位置決め。 |
| コンベヤ用ギアモーター | SEW-ユーロドライブ / ノルド | インフィード ローラー ベッドと頑丈なフル パレット チェーン コンベヤ用の電動ドライブ。-- |
| 低電圧電気設備 | シュナイダーエレクトリック / ABB | サーマルブレーカー、コンタクタ、過負荷リレー、および主安全切断スイッチ。 |
| センサーと安全カーテン | Sick / バナーエンジニアリング / オムロン | 束の検出、パレットの位置決め光学センサー、および周囲の安全エリアの監視。 |
制御プロトコルと回線通信
パレタイジングセルと上流の変換装置間のシームレスな通信により、ラインの停止や材料のバックアップが防止されます。最新のセル コントローラーは、PROFINET や EtherNet/IP などのフィールドバス ネットワークを利用します。上流の加工ラインがオーダーレシピを変更すると、マスターライン PLC がバンドル寸法、層積層パターン、および最大積層高さをロボットセル HMI に自動的に更新します。オペレータは手動で動作座標を調整する必要がなくなり、ジョブの切り替え時間が 20 分から 30 秒未満に短縮されます。

4. 隠れた設備投資/運用コストおよびサイト統合の現実
FOB 機械価格のみに基づいて機器の提案を評価すると、現場での試運転中に予期せぬ予算超過が発生することがよくあります。工場管理者は、物流、土木改修、公共設備の接続、および継続的なサービス範囲の予算を立てる必要があります。
非表示のコスト項目とサイト統合予算プランナー
| 経費のカテゴリ | 推定コスト範囲 (USD) | 説明とコスト軽減戦略 |
|---|---|---|
| 貨物、梱包、海上保険 | $4,000 – $12,000 | 海洋コンテナ化(40 フィートのハイ キューブまたはオープン トップ)、真空密封された防錆ホイルのラッピング-、輸送保険。 |
| 関税と輸入通関 | CIF 値の 5% ~ 12% | 輸入管轄区域によって異なります (例: メキシコの SAT 規制、ASEAN の関税枠組み)。正確な HS コード分類を早期に確保します。 |
| 土木工事と施設のユーティリティのドロップ | $3,000 – $8,000 | 鉄筋コンクリート床のレベリング (鉄筋を含む最小 150 mm の深さ)、主電源 480 V / 380 V の降下、および乾燥圧縮空気降下 (6 bar)。 |
| オンサイトでの設置と試運転- | $6,000 – $15,000 | フィールド サービス エンジニアの日当、旅費、機械的アンカーボルト締め、ライン統合。(配線済みモジュラーセルを注文することで削減されます)-. |
| 年間サービスレベル契約 (SLA) | 2,000 ~ 5,000 ドル/年 | 24 時間年中無休のリモート PLC ネットワーク アクセス、緊急フィールド サービス保証、定期的なジョイント注油、ローカル スペアパーツ在庫へのアクセスが含まれます。 |
電源調整と防塵対策
地方の工業地帯で操業している製造工場では、線間電圧の低下や過渡現象が頻繁に発生します。産業用ロボット アームのサーボ コントローラーは、電圧の不安定性に敏感です。
電源が無条件に供給されると、サーボ ドライブの故障トリップが発生し、エンコーダの位置基準が失われ、サイクルの途中でラインが停止する可能性があります。-絶縁トランスとライン電圧レギュレータを主筐体内に設置することで、制御電子機器を保護します。
さらに、周囲の高温と微細な紙粉の組み合わせにより、電気キャビネット内部の過熱が発生します。メインコントロールパネルにIP54 / NEMA 12のエアコンを装備することで、内部のサーボアンプとPLCプロセッサハードウェアを保護します。
5. 調達戦略: グローバル Tier-1 対 中国の専門システム インテグレーター
機械を調達する際、企業のバイヤーは、専門の世界的な機械 OEM が提供する資本効率と比較して、欧米のインテグレーターのより高い価格帯を評価する必要があります。を選択する パレタイジングロボット 中国 OEM ソリューションにより、製函工場は、上流のコルゲーターや印刷ラインへの投資のための資本を節約しながら、最新の自動処理を実装できます。
サプライヤー比較マトリックス
| 評価基準 | Tier-1 グローバル インテグレーター (米国 / EU) | 中国の専門システムインテグレーター |
|---|---|---|
| ターンキーセルの初期コスト | 高額 ($160,000 – $300、000+) | 競争力がある (60,000 ドルから 120,000 ドル) |
| ロボットアームの中核ブランド | ネイティブ/独自の Tier-1 ブランド部門 | FANUC / ABB / KUKA アームまたは頑丈な国内産業用アーム- |
| レイアウトのカスタマイズの柔軟性 | 厳格なモジュラー標準。カスタムエンジニアリングには高額な追加料金が発生します | 高い柔軟性。 CAD 図面に基づいて構築されたカスタム L{0}} 形状または狭い設置面積のセル フレーム- |
| コンポーネントの標準品質 | グローバル スタンダード (シーメンス、アレン-ブラッドリー) | 世界標準コンポーネントを採用 (Siemens、SMC、Schneider、SEW) |
| テクニカルサポートとリモートアクセス | 地方支社;フィールドサービス率の向上 | 年中無休のリモート PLC ルーター診断 + 地域サービス ネットワークのディスパッチ |
| 平均回収期間 | 22~36か月 | 10~14か月 |
評判の良い中国の機械メーカーを選択するには、そのサプライヤーが摩耗の激しいサブアセンブリに独自の国際コンポーネント ブランド以外を統合しているかどうかを確認する必要があります。{0}{1}{0}
標準的な SMC 空気圧バルブ、シーメンス PLC、およびシュナイダー製スイッチギアを利用することで、ソレノイド バルブや光電センサーが長年の連続稼働後に交換が必要になった場合、現場のメンテナンス担当者は国際出荷を待たずに標準交換部品を現地で調達できます。
6. 包括的な財務 ROI と回収フレームワーク
取締役会メンバーや財務管理者に対する設備資本支出を正当化するために、プラントエンジニアリングディレクターは、現実的な工場パフォーマンス指標を使用して運用コストの節約を定量化する必要があります。
回収期間の計算式
3 シフト コルゲート ラインの金融ケーススタディ
高速 Flexo Folder Gluer を稼働させ、3 つの稼働シフトにわたって 1 分あたり 220 枚のシートを生産する段ボール箱施設を考えてみましょう(24 時間連続生産)。{0}
- 手作業による荷降ろし作業:加工ラインの送り出しにはシフトごとに 1 人の手動オペレーターが必要です (24 時間で合計 3 人の作業員)。
- 全額負担の人件費:労働者 1 人あたり年間 18,000 米ドル (賃金、税金、健康保険、管理諸経費を含む)。
- 年間直接人件費の合計: $18,000 × 3 = 54,000ドル/年
- 総設備投資額:完全に高い -ROI 産業用パレタイジングロボットセルのコスト75,000ドル完全に着陸、設置され、試運転されました。
- 第二の経済的貯蓄:
- ボックスエッジのスクラップの排除:手動で降ろすと、ストラップを外した束の上部シートと下部シートにエッジ損傷が発生します。ボードドロップセーブの排除6,000 米ドル/年スクラップボール紙で。
- 回復された変換ラインのスループット:遅番中の疲労のため、手動オペレーターは最大定格速度の 80% で加工ラインを稼働させなければなりません。自動パレタイジングにより、100% の定格機械速度が継続的に維持され、推定速度が生成されます。10,000ドル/年追加の純利益が得られます。
マルチシフト運用による収益の比較-
| 財務パラメータ | 1交代勤務(1日8時間) | 2交代勤務(1日16時間) | 3交代制(24時間/日) |
|---|---|---|---|
| 荷降ろし作業の代替 | 1 労働者 | 2 労働者 | 3 労働者 |
| 年間の直接的な労働力の節約 | $18,000 | $36,000 | $54,000 |
| 年間の材料スクラップの節約 | $2,000 | $4,000 | $6,000 |
| 回復した容量マージン | $3,000 | $6,000 | $10,000 |
| 合計の年間節約額 | 23,000ドル/年 | 46,000ドル/年 | 70,000ドル/年 |
| 導入システムの総コスト | $75,000 | $75,000 | $75,000 |
| 計算された回収期間 | 39.1ヶ月 | 19.5ヶ月 | 12.8ヶ月 |
- 年間合計経済的利益:$54,000 (労働力) + $6,000 (スクラップ) + $10,000 (能力) =70,000ドル/年
- 回収額の計算:(75,000 ドルの投資 ÷ 70,000 ドルの年間節約) × 12 =12.8ヶ月
3 シフトの工場操業では、自動包装セルはターンキー投資をすべて回収します。13か月未満。機械の残りの 8 ~ 10 年の稼働期間にわたって、継続的な労働力と材料の節約により、ユニットあたりの運用コストが直接削減されます。

7. 技術調達チェックリストとRFPデータシート
機械メーカーに提案依頼書 (RFP) を発行する前に、次のプラント パラメータを編集して、正確なエンジニアリング レビューと拘束力のある機器の見積もりを確保します。
技術RFPデータシート
- 変換装置のアウトフィード仕様:アウトフィードコンベアの中心線の高さ、最大シート生産速度 (シート/分)、および結束機の構成。
- 波形バンドルの寸法範囲:
- 最小バンドルサイズ:長さ×幅×高さ(mm)および重量(kg)。
- 最大結束サイズ:長さ×幅×高さ(mm)および重量(kg)。
- ボードの属性: フルート プロファイル (E、B、C、BC 二重壁) と圧縮しきい値の制限。
- 完成したパレットスタッキング仕様:
- 木材スキッドの寸法: 標準 ISO パレット、US スキッド (48 x 40 インチ)、またはカスタム スキッド。
- 最大完成積載高さ: 木材スキッドベースを含む (例: 1,800 mm、2,100 mm)。
- スタッキング パターン構成: 列スタッキング、風車インターロック、または中間合紙要件。-
- 利用可能な床面積と頭上の隙間:利用可能なセルの長さ、幅、および天井クレーンのクリア高さ (mm)。建物の柱、メインアクセス通路、フォークリフトの通行経路を示す DWG/CAD 平面図を添付します。
- サイトユーティリティインフラストラクチャ:利用可能な電源電圧 (480V 三相 60Hz または 380V 三相 50Hz)、エアコンプレッサーのライン供給圧力 (bar)、および局所的な屋内周囲温度範囲 (度)。
8. 実装の次のステップ
専用のエンドオブラインパッケージを最新化する--全自動ロボットパレタイジングシステム手作業の制約を取り除き、生産量を安定させ、完成品パレット積載の一貫した品質を保証します。
プラントのカスタム機械構成を評価するには:
- 詳細なボックス バンドルの寸法範囲と目標ライン速度をまとめます。
- 商用摩耗部品リストやリモート PLC サービス レベル アグリーメントを含む、項目別の提案をリクエストします。
- 発注書を発行する前に、サイクル タイムとフォークリフトの操作性を検証するために、プラントの CAD 図面に一致するカスタマイズされた 3D セル レイアウト シミュレーションの提供を機器ベンダーに要求します。
選択するのに助けが必要ですあなたにぴったりのロボットパレタイザー私たちの特別なボックスプラントですか?実際の箱のサイズと生産量に基づいて無料で相談するには、当社のチームにお問い合わせください。