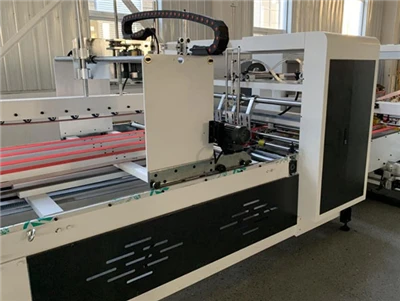
ロボットパレタイザーをフレキソフォルダーグルア (FFG)この行は、次の 3 つの重要な要素を同期することで、カウンタ イジェクタのボトルネックを解消します。{0}PLC-対-PLC 通信(PROFINET または EtherNet/IP 経由) 自動レシピと速度マッチングのため、マルチ-ピック--アーム ツーリング(EOAT)サーボ クランプまたは真空スポンジ プレートを使用して、1 分あたり 20+ 束を処理します。コンパクトなL型セルレイアウト-自動パレットディスペンサーとバンドルタイアーを統合します。この統合により、FFG は 100% の定格機械能力で稼働できるようになり、その結果、アウトフィード時のほぼ全体的な労働力が削減され、費用の全額回収期間が実現します。{2}10~16ヶ月.
1. FFG のラインエンド ボトルネック--
なぜラインエンド統合が重要なのかを理解するには、最新の Flexo Folder Gluer の速度ダイナミクスを分析する必要があります。
FFG 変換フェーズとボトルネックの場所
カウンタ エジェクタは、完成したカートンを正方形の束で配送します (通常、1 束あたり 10 ~ 25 箱)。プラントが 1 時間あたり 18,000 箱の速度で FFG を運転している場合、これは 1 分あたり約 12 ~ 25 束がラインから排出されることになります。
1 分あたり 20 個の束を手動で処理するには、2 ~ 3 人のオペレーターが継続的な肉体的労力を費やして、最大 2 メートルの高さの重い段ボールの束を持ち上げ、回転させ、積み重ねる必要があります。{1}オペレータの疲労、微小停止、人間工学的傷害のリスクにより、監督者は必然的に定格機械能力の 60% ~ 70% のみで FFG を運転することになります。完全な達成FFG の行末自動化--この物理的制約が取り除かれ、加工機械がフルスロットルで動作できるようになります。
2. システム アーキテクチャと機械-電気的統合
多関節ロボット アームを FFG に接続するには、多段階の搬送および通信ブリッジが必要です。{0}目標は、バラした束やストラップで縛られた束の急速な流れを、きちんと方向を向いた安定したパレット積荷に変換することです。
FFG インラインロボットパレタイジングアーキテクチャ
電気的統合とハンドシェイク (PLC- から -PLC)
シームレスなシステムには、産業用イーサネット プロトコル(PROFINET または EtherNet/IP)を介したプライマリ FFG 制御キャビネット(通常は Siemens S7-1500 または Rockwell ControlLogix)とロボット セル コントローラ間の高速通信が必要です。{0}
- バックプレッシャーとレートマッチング:束コンベアに沿った光電センサーがキューの密度を監視します。下流のバンド掛けやロボットによるピック操作が遅くなると、FFG は自動的に微速度調整または一時停止信号をトリガーして、箱の積み重ねを防ぎます。-
- レシピの同期:オペレーターが FFG のメイン HMI で特定のボックス SKU を選択すると、システムはバンドルの寸法、層パターンのプロファイル、およびパレットのスタック高さを自動的にシステムに送信します。段ボール箱用ロボットパレタイザーこれにより、順序切り替え時の手動での再プログラミングが不要になります。
3. 高速バンドルのアーム ツーリング (EOAT) の選択--
メカニカル グリッパー、つまりアーム端ツーリング (EOAT) は、ロボット アームと段ボール製品の間の機能的なリンクです。{0}{1} FFG から排出されるバンドルには特有の課題があります。多くの場合、接着したばかりで柔軟性があり、内部に空気が閉じ込められやすいためです。
真空フォームプレートとサーボサイド-クランプ
適切なグリッパー テクノロジーを選択することで、スタックの品質とスループット速度の両方が決まります。
- 大型-表面真空発泡プレート(ユニプレッシャー):特殊なスポンジフォームガスケットを備えたマルチゾーン真空ブロワーを利用して、真空 EOAT がバンドルの上面全体をシールします。{0}この設計は、しっかりとバンドで縛られた束や平らで重い波形シートに非常に効果的です。
- サーボ-ボトムサポートフォーク付きサイドクランプ:緩んで紐がついていない束や、滑りやすい外側コーティングが施された箱の場合は、ハイブリッド クランプ{0}}と-機構が優れています。サイドプレートがバンドルを優しく圧迫してアライメントを維持しながら、薄い機械フィンガーが荷重の下でスライドし、高速 4 軸回転中に滑りのないサポートを提供します。-
EOATピッキング効率比較
• 最大出力:12 - 15 バンドル/分
• 最大出力:24 - 30+ バンドル/分(高速 FFG に一致します)-
最大の FFG 出力に一致させるために、ロボット EOAT は 2 つまたは 3 つの束を同時にピッキングするように頻繁に設計されています。サイクルごとに複数の束をピッキングすることで、1 分あたり 12 ~ 15 サイクルの適度な速度で動作する 4- 軸産業用アームは、1 分あたり 24 ~ 45 束を楽に処理でき、包装ラインを効果的に将来にわたって保証します。
4. レイアウトエンジニアリングとフットプリントの最適化
ボックスプラントの床面積は貴重な資産です。をインストールするロボットによるパレタイジングFFG の端にあるセルでは、安全性、メンテナンスの容易性、マテリアル フローのバランスを考慮した戦略的なレイアウト計画が必要です。
L- 形状ロボット セルの設置面積とフロー
レイアウトオプション
1、ストレートイン-レイアウト:
狭くて細長い工場床に最適です。ロボットは、FFG アウトフィードの長手方向軸に沿って直接ピッキングします。シンプルではありますが、パレットを完全に排出するには、より長いリニア搬送コンベアが必要です。
2,L-形状 / 直角-レイアウト:
最新の加工プラントで最も一般的な構成。インフィードコンベアはバンドル結束ステーションの後に 90 度回転し、ピッキングポイントを FFG に隣接させます。これにより、コンパクトな 20 ~ 30 が作成されます。m²設置面積が広くなり、1 人のオペレーターがカウンターエジェクターとロボットセルの両方を監視できるようになります。
統合されたセルコンポーネント
真実を達成するために自動箱結束とパレタイジング、ロボット セルには自動サポート ハードウェアが含まれている必要があります。
- 自動空パレットディスペンサー:10 ~ 15 枚の空の木製/プラスチック パレットを積み重ねて保管し、チェーン コンベアを介して個々のパレットを自動的にセルに送り込みます。
- 自動階層-シート / スリップ-シート インサーター:ロボット EOAT の二次真空カップまたは専用ガントリーを使用して、バンドル層の間にチップボード中間層を配置し、背が高く上部が重いパレットのスタックの安定性を高めます。-
5. 技術パラメータの比較と ROI 分析
従来のスタッキング方法から統合されたスタッキング方法へのアップグレード自動箱結束とパレタイジングこのシステムは、スループット、労働効率、製品品質にわたって目に見える運用上の改善をもたらします。
| パフォーマンス指標 | 手動オフロード | 半自動スタッカー- | インラインロボットパレタイザーセル |
|---|---|---|---|
| 最大持続FFG速度 | 10,000 – 12,000 箱/時 | 14,000 – 16,000 箱/時 | 18,000 – 24,000+ 箱/時 (100% 定格容量) |
| 労働力の直接割り当て | シフトあたり 2 ~ 3 人のオペレーター | シフトあたり 1 ~ 2 人のオペレーター | 0.5 オペレーター (パートタイムの監督役割)- |
| オーダー切り替え時間 | N/A (手動による物理的調整) | 8~15分(ガイドプレート設置) | <1 minute (Automatic HMI Recipe Load) |
| パレットスタックの直角度 | 可変(オペレーターの体力に依存) | 中程度(手動のサイドドレッシングが必要)- | 高(ミリメートル-精度のサーボ配置) |
| 人間工学と安全性のリスク | 高 (繰り返しの緊張、持ち上げ疲労) | 中程度 (挟み込みポイント、物理的な扱い) | ゼロ直接ハンドリング (完全密閉型ライトカーテン) |
財務的回収モデル
- ベースラインの動作仮定:2 交代勤務、年間 250 日の稼働、平均オペレーターの全額負担コストは年間 45,000 ドルです。
- 労働力の節約:2 つのシフトにわたってシフトごとに 2 人の手動オフローダーを排除=4 FTE ポジションを節約 =年間 180,000 ドルの人員削減.
- スループットの向上:FFG で 20% の速度向上を実現し、1 時間あたり 400 ドルの粗利益を生み出すと、年間運用価値がさらに 120 ドル増加することに相当します。000+。
- 推定回収額:ターンキーセルへの総投資額は 220,000 ドルから 320,000 ドルの範囲にあり、ほとんどの段ボール箱工場は 2020 年以内に全額資本回収を達成します。10~16ヶ月.
自動パレタイジング セルを Flexo Folder Gluer ラインと統合することで、最終製品のパッケージングをコストセンターから戦略的な競争上の優位性へと変えます。{0}}-高速変換機械とダイナミック機械を組み合わせることで、インラインフレキソフォルダーグルーラーパレタイジング、ボックスプラントは構造的な生産ボトルネックを排除し、完璧なパレット形状を強制し、ボックスあたりの製造コストを大幅に削減します。経験豊富な自動化パートナーと協力することで、PLC ハンドシェイク、EOAT 設計、およびセル レイアウトがプラントの正確な物理的設置面積に合わせてカスタマイズされ、最大の稼働稼働時間と財務利益が実現します。